Directional jamming and nulling
A UAV adjusts its trajectory and antenna beam pattern to jam an eavesdropper while keeping a communication null toward a friendly client (ACC 2026).
UT Austin · Austin, TX
Information-shaping control, secure communication, and robust coordination for autonomous aircraft and dense airspace operations.
UT Austin’s team, led by Ufuk Topcu, studies how aircraft and airspace coordinators can operate safely when the information they rely on may be incomplete, uncertain, strategically manipulated, or deliberately corrupted. Its work progresses along three connected thrusts: information-shaping control for secure aircraft operations, scalable and robust coordination for dense airspace operations, and secure coordination when Remote ID or GPS-derived information cannot be trusted. The team collaborates with GWU and Vanderbilt.
Research thrusts
Control that shapes what an adversary can learn or observe, including deception against data-driven attackers and controllers that limit adversarial observability, validated on the ADMIRE aircraft model.
Jointly optimizing a UAV’s motion and antenna phases to jam an eavesdropper while keeping a communication null toward a friendly receiver.
Game-theoretic mitigation of airspace-sector overload on real European traffic data, the TACo auction for consensus without disclosing private preferences, and chance-constrained correlated equilibria for vertiports.
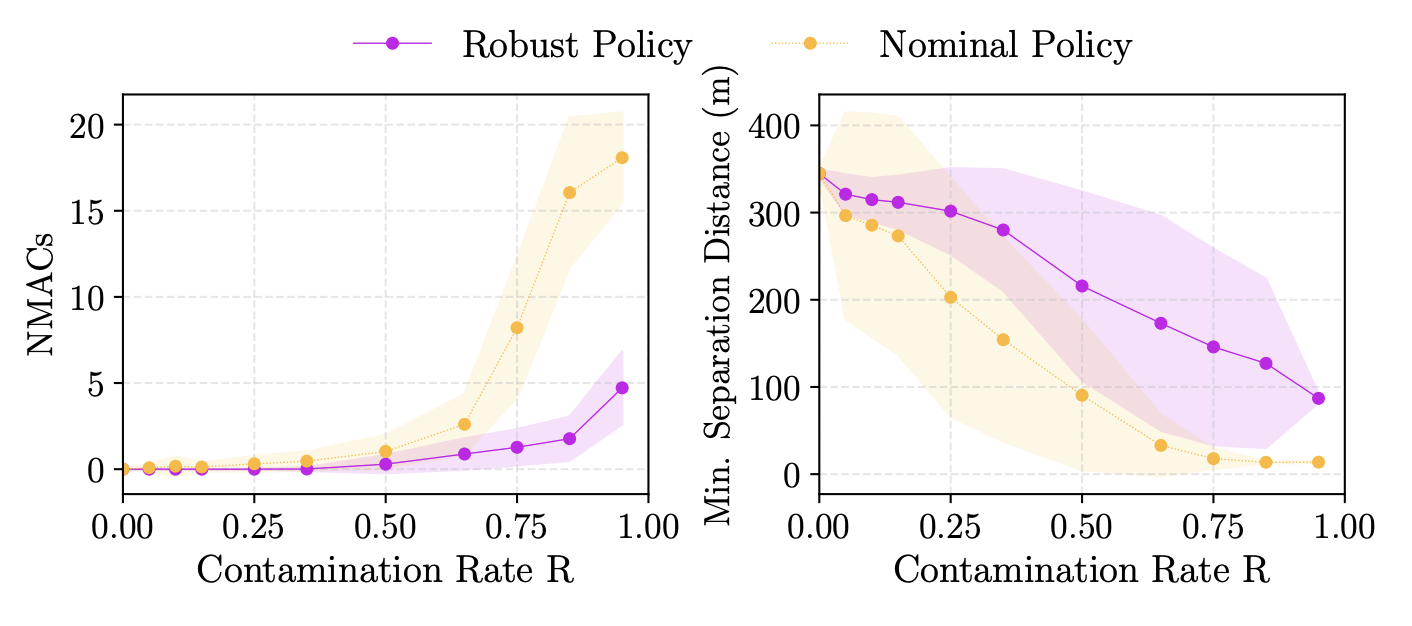
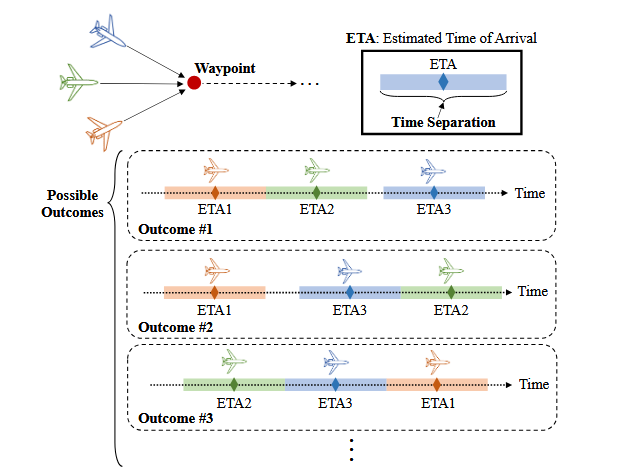
Vertiport sequencing that remains robust to misreported or spoofed arrival times, and joint work on spoofing-aware planning and GPS-robust separation assurance.
Figures
Demos
A UAV adjusts its trajectory and antenna beam pattern to jam an eavesdropper while keeping a communication null toward a friendly client (ACC 2026).
Use cases
Keeping drones from multiple operators safely apart when fleets, policies, and navigation data differ, or are corrupted.
GPS/GNSS degradation and spoofing, and unsafe interactions among heterogeneous fleets and collision-avoidance policies.
Detecting falsified Remote ID broadcasts from the physics of the radio signal, and planning safe paths around suspected spoofers.
An aircraft broadcasting false position and velocity to hide its intent or manipulate nearby aircraft.
Coordinating flight plans, sequencing, and resources among self-interested operators without a single point of failure.
Compromised coordinators, strategic misreporting, collusion, and spoofed arrival information.
People
Publications
8 published or accepted papers
AIAA SciTech Forum, 2027Accepted
IEEE Control Systems Letters, 2026
American Control Conference (ACC), 2026
IEEE Transactions on Automatic Control, 2026Conditionally accepted
Transportation Research Part B: Methodological, 2026Accepted
IEEE Transactions on Automatic Control, 2026
AIAA/IEEE Digital Avionics Systems Conference (DASC), 2026
IEEE Conference on Decision and Control (CDC), 2026Accepted